Meterse de lleno en el ecosistema de ROS 2 puede parecer al principio un auténtico laberinto, sobre todo para quienes ya vienen con una base de ingeniería pero no saben por dónde empezar a tirar del hilo. No se trata solo de instalar unos paquetes y ya está, sino de dominar una arquitectura que permita que el robot no se quede colgado en el momento menos oportuno.
Para no dar palos de ciego, es fundamental seguir un camino estructurado que vaya desde los cimientos técnicos hasta las implementaciones más complejas de autonomía. A continuación, desglosamos una guía detallada para que cualquier ingeniero de robótica pueda subir de nivel y pasar de hacer nodos básicos a desplegar sistemas robustos y profesionales.
Dominio de la Arquitectura y el Sistema
Lo primero es dejar de ver ROS 2 como una simple librería y entenderlo como un marco de trabajo complejo. Es vital profundizar en los patrones de diseño para organizar el código de forma escalable, evitando que el sistema se convierta en un espagueti de nodos. Aquí entra en juego la gestión de la concurrencia y la ejecución, donde aprender a manejar los ejecutores es la clave para que los procesos no se bloqueen entre sí.
Otro punto crítico es el uso inteligente de los namespaces. Saber segmentar los nombres de los nodos y temas permite que un mismo robot tenga varios sensores del mismo tipo sin que haya conflictos de comunicación, algo básico si pretendes hacer sistemas modulares y reutilizables en diferentes proyectos.
Toma de Decisiones y Control de Comportamiento
Una vez que la comunicación fluye, el robot necesita «pensar». En lugar de llenar el código de sentencias if-else infinitas, la tendencia actual es implementar Behavior Trees (Árboles de Comportamiento). Esta herramienta permite diseñar la lógica de decisión de una manera visual y jerárquica, facilitando que el robot pueda reaccionar a imprevistos y cambiar de tarea dinámicamente.
El Espacio y el Robot: Modelado y Transformaciones
Para que un brazo robótico sepa dónde está su pinza o un móvil sepa dónde está su láser, hay que dominar el sistema de TF (Transformadas). No basta con saber que existen; hay que entender la propagación de los marcos de referencia en profundidad y realizar un modelado avanzado del hardware, asegurando que cada articulación y sensor esté perfectamente coordinado en el espacio tridimensional.
Localización y Mapeado (SLAM)
Para que una máquina sea autónoma, primero debe saber dónde está y qué hay a su alrededor. Esto se logra mediante los principios de SLAM (Simultaneous Localization and Mapping). El proceso implica desde la generación de mapas precisos hasta la aplicación de localización probabilística, que permite al robot corregir su posición basándose en la incertidumbre de los sensores.
La navegación no es solo ir del punto A al B, sino hacerlo de forma eficiente y segura. Es necesario comprender la arquitectura completa de navegación, que incluye la planificación global para trazar la ruta y la planificación local para esquivar obstáculos en tiempo real. El tuning de parámetros y la configuración de comportamientos de recuperación son los que diferencian a un robot que se queda atascado de uno que sabe salir de un callejón sin ayuda.
Percepción y Fusión de Datos
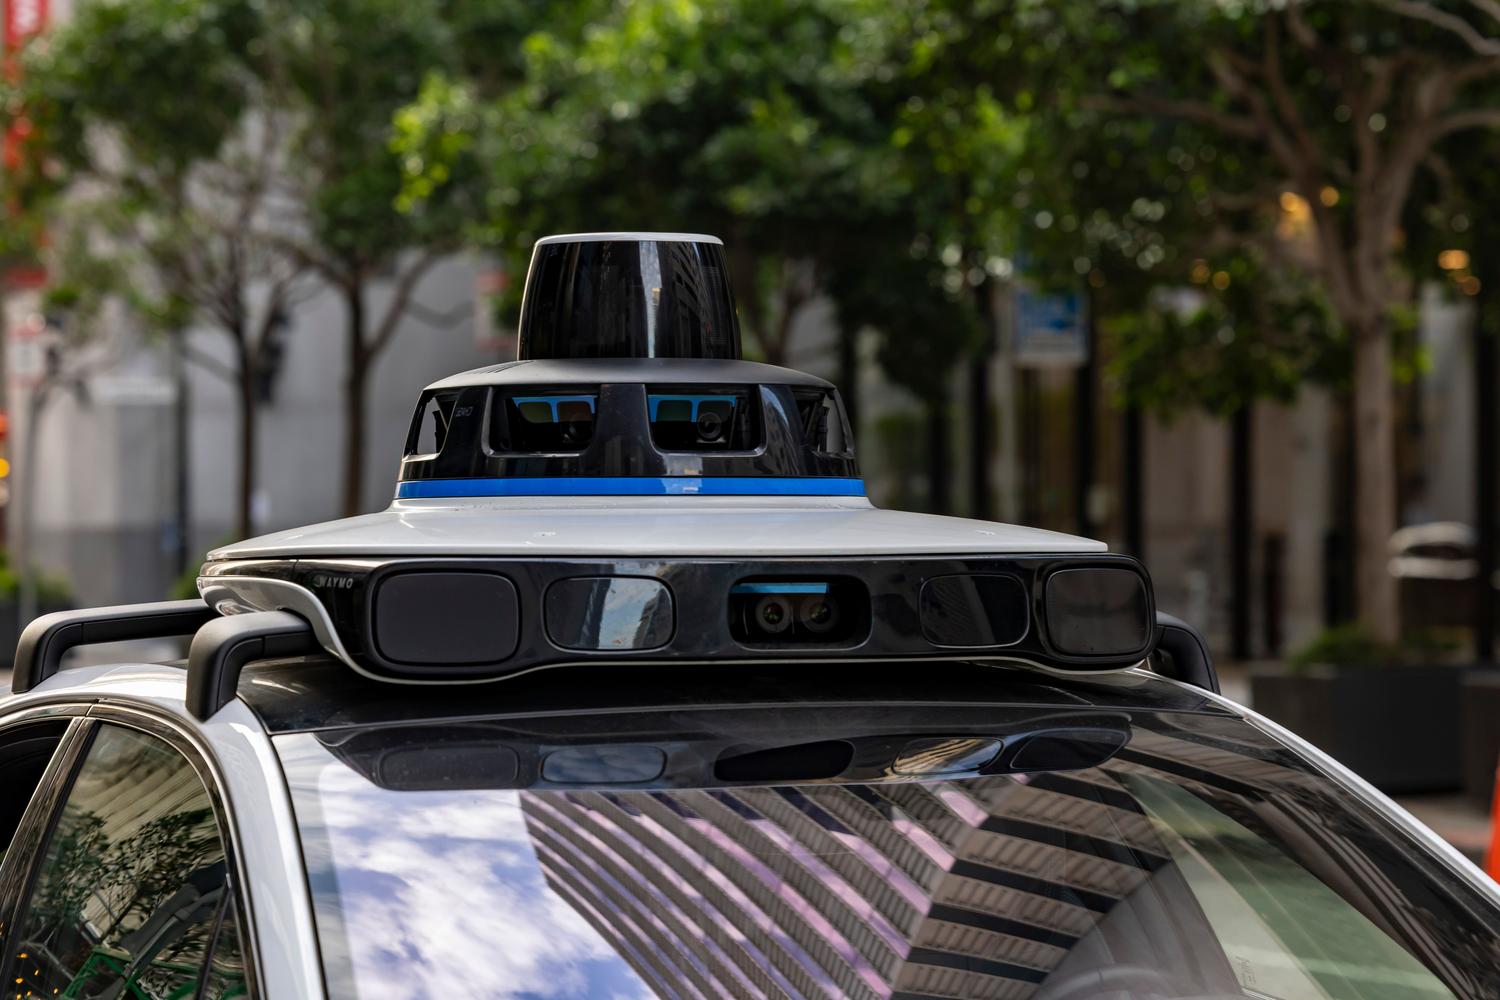
Un robot no puede confiar en un solo sensor. La fusión sensorial es el proceso de combinar datos de LiDAR, cámaras e IMUs para obtener una visión del entorno mucho más fiable. Además, es fundamental configurar correctamente los costmaps, que son los mapas de coste que le dicen al robot qué zonas son transitables y cuáles son peligrosas o prohibidas.
Seguridad, Rendimiento y Calidad de Servicio
En entornos industriales, la seguridad no es opcional. Es imprescindible estudiar las amenazas potenciales y aplicar SROS 2 para cifrar las comunicaciones y gestionar los permisos de acceso. A esto se suma la optimización del rendimiento mediante la configuración de la Calidad de Servicio (QoS), ajustando la fiabilidad y la durabilidad de los mensajes según si necesitamos velocidad o certeza absoluta en la entrega de datos.
Al integrar todos estos conocimientos, desde la base de la arquitectura y la seguridad hasta la sofisticación de los Behavior Trees y el SLAM, se consigue transformar un prototipo básico en un sistema robótico profesional, eficiente y capaz de operar en entornos reales con total autonomía y seguridad.
Preguntas frecuentes
¿Qué es SROS 2 y para qué sirve en robótica?
Es la implementación de seguridad de ROS 2 que permite cifrar las comunicaciones y gestionar identidades para evitar accesos no autorizados al sistema.
¿Cuál es la diferencia entre planificación global y local en navegación?
La planificación global traza la ruta general desde el origen al destino, mientras que la local ajusta la trayectoria en tiempo real para evitar obstáculos inmediatos.
¿Por qué usar Behavior Trees en lugar de máquinas de estado tradicionales?
Los árboles de comportamiento ofrecen una estructura más flexible y modular que facilita la creación de lógicas complejas y la reacción dinámica a cambios en el entorno.
¿En qué consiste la calidad de servicio (QoS) en ROS 2?
Es una configuración que permite definir cómo se deben entregar los mensajes, priorizando ya sea la fiabilidad de la entrega o la baja latencia según la necesidad.
¿Qué importancia tiene el sistema TF en el modelado de robots?
El sistema de transformadas es esencial para gestionar la relación geométrica entre las distintas partes del robot y sus sensores en el espacio 3D.
¿Qué es la fusión sensorial y cómo mejora la percepción?
Es la técnica de combinar información de múltiples sensores para reducir la incertidumbre y obtener una representación más precisa y fiable del entorno.
Índice
- 1 Dominio de la Arquitectura y el Sistema
- 2 Toma de Decisiones y Control de Comportamiento
- 3 El Espacio y el Robot: Modelado y Transformaciones
- 4 Localización y Mapeado (SLAM)
- 5 Navegación Autónoma de Alto Nivel
- 6 Percepción y Fusión de Datos
- 7 Seguridad, Rendimiento y Calidad de Servicio
- 8 Preguntas frecuentes