
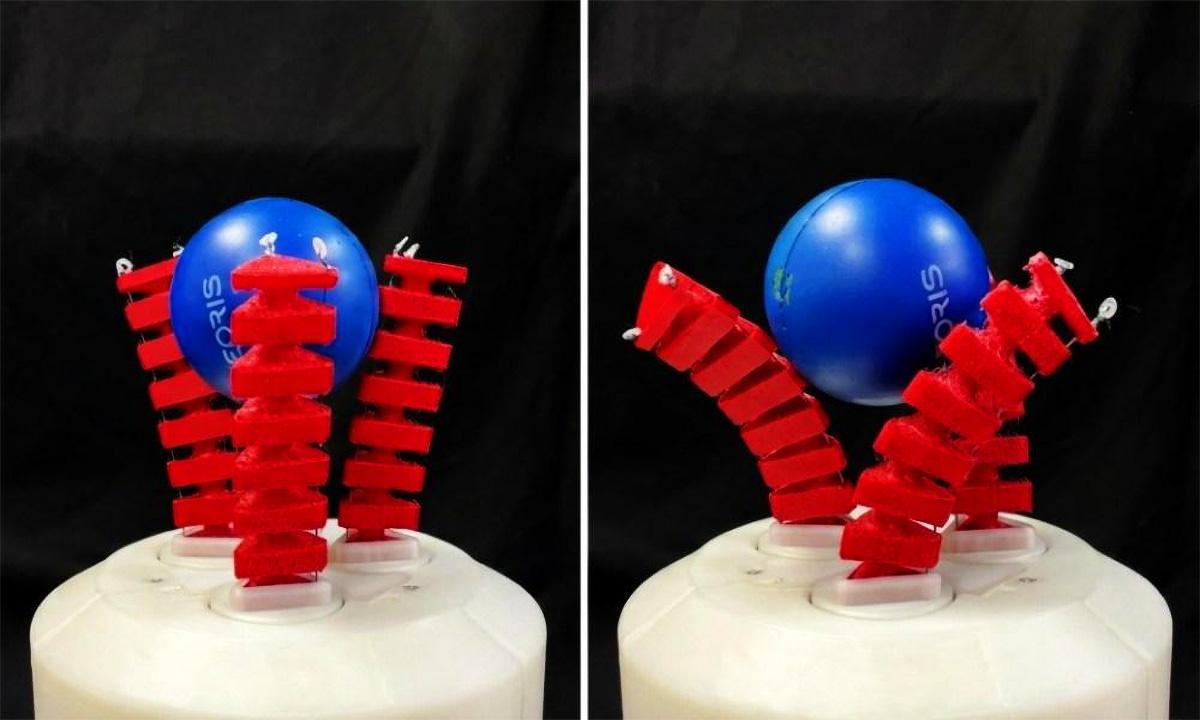
Un equipo de investigadores de la Universidad Pública de Navarra (UPNA) y la Universidad Carlos III de Madrid (UC3M) ha presentado una garra robótica blanda que va más allá de sujetar objetos. El sistema puede hacerlos rodar y cambiar su orientación entre los dedos sin necesidad de soltarlos ni de apoyarlos en una superficie para volver a agarrarlos. Esa destreza, conocida como manipulación dentro de la mano, todavía no es habitual en este tipo de mecanismos.
El desarrollo busca resolver una limitación clásica. La flexibilidad de las garras blandas les permite adaptarse a formas, tamaños y rigideces muy distintas, pero lograr movimientos finos después del agarre suele ser complicado. Los responsables del trabajo han publicado sus resultados en la revista científica Bioinspiration & Biomimetics, donde describen una arquitectura pensada para ampliar esa capacidad de manipulación.
Diseño de tres dedos y movimientos coordinados
La garra está formada por tres dedos blandos con tres grados de libertad cada uno. Además de doblarse, pueden girar sobre su propia base. Al coordinar esos movimientos, el dispositivo consigue que el objeto rote de forma continua mientras sigue sujeto. La idea es separar dos acciones que en muchos sistemas flexibles van unidas: cerrar los dedos alrededor de una pieza y, después, cambiar la posición en la que se encuentra.
Los investigadores comparan el resultado con gestos cotidianos. Sería algo parecido a girar un bote en la mano para leer la etiqueta sin dejarlo sobre la mesa, o al movimiento que se hace al desenroscar una bombilla. Para una persona resulta casi automático; para un robot blando, exige controlar fuerzas de agarre, desplazamientos relativos y deformaciones de materiales que no se comportan como una articulación rígida convencional.
El equipo no pretende replicar una mano humana, sino aportar a la máquina parte de esa destreza manual que se usa a diario. En la práctica, eso permite reorientar un objeto antes de utilizarlo, colocarlo en otra posición o prepararlo para una tarea posterior sin iniciar un nuevo ciclo de agarre.
Aplicaciones, pruebas y financiación
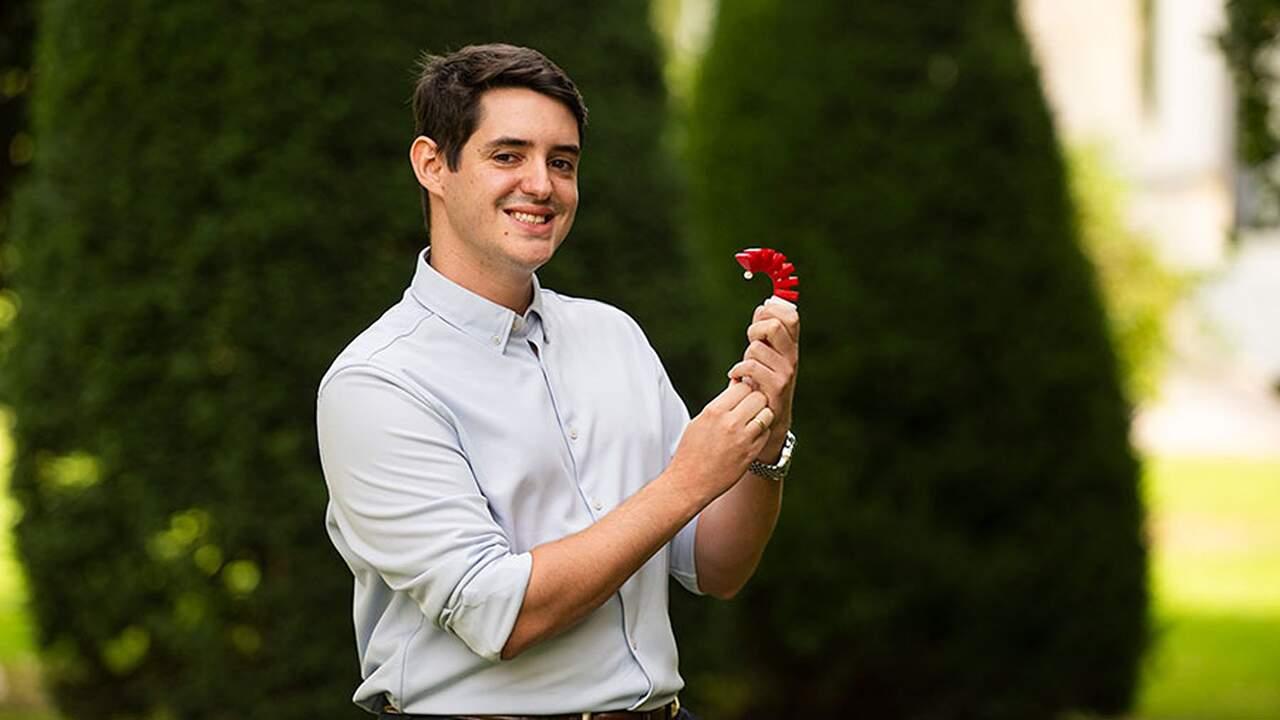
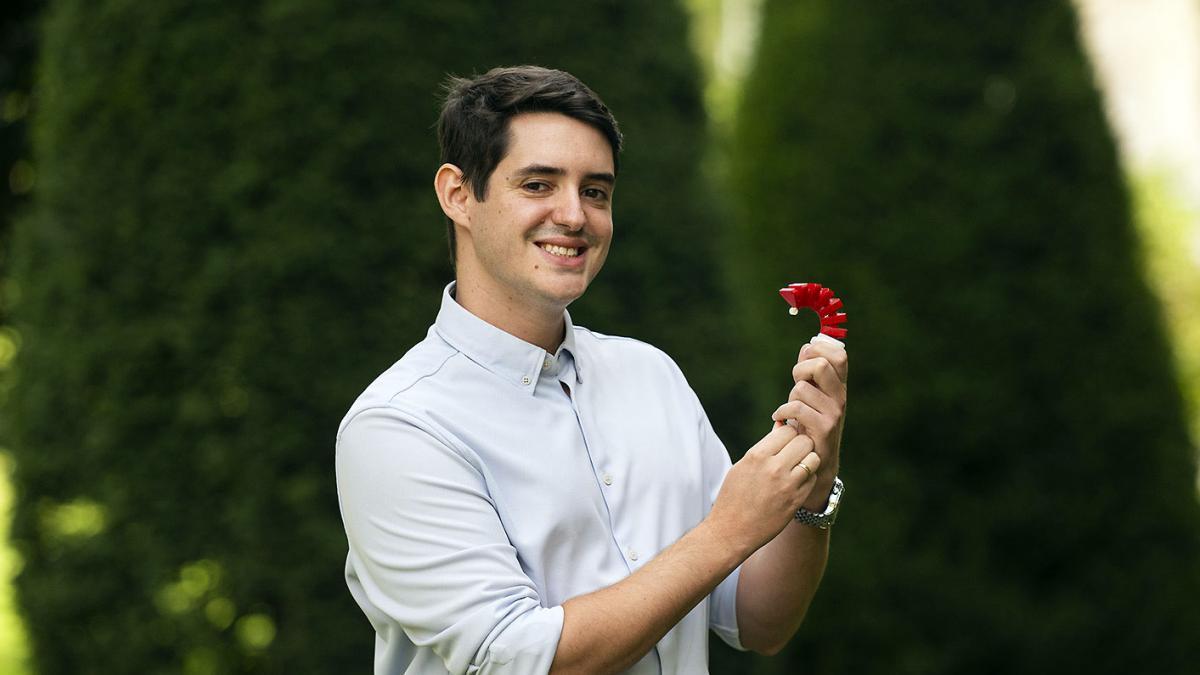
El diseño también es modular. Cada uno de los tres dedos puede montarse y desmontarse por separado, de manera que un elemento dañado se sustituya sin reemplazar la garra completa. Esa característica facilita la experimentación con distintas configuraciones y puede simplificar el mantenimiento en desarrollos futuros.
Durante las pruebas, los investigadores usaron objetos muy variados: una botella de agua, un cubo, un paquete de pañuelos, un spinner, una figura impresa en 3D, un patito de goma, varios peluches, un destornillador y una rosa artificial. La misma estrategia de actuación sirvió para sujetar elementos con tamaños, formas y rigideces diferentes, y para hacerlos rotar sin liberar antes el agarre.
Las aplicaciones potenciales abarcan tareas en las que un robot necesita ajustar cómo sostiene algo sin soltarlo y volver a cogerlo. Por ejemplo, orientar una pieza antes de ensamblarla, manipular productos delicados o irregulares, clasificar pedidos, preparar materiales de laboratorio o trabajar con referencias que cambian de forma. Los sectores señalados incluyen alimentación, logística, laboratorios, fabricación y robótica asistencial.
Otro campo donde encaja este enfoque es la robótica colaborativa. En espacios compartidos por personas y máquinas, los sistemas blandos pueden adaptarse físicamente a entornos menos estructurados que una célula industrial tradicional. La capacidad de reorientar un objeto dentro de la propia garra amplía las operaciones que se pueden completar con un único agarre.
El proyecto ha contado con financiación de los proyectos ADAPTA y SIROCO, impulsados por el Ministerio de Ciencia, Innovación y Universidades, junto con fondos FEDER de la Unión Europea. Los autores del estudio son Carlos Relaño Gibert, de la UPNA, y Alberto Rodríguez-Sanz, Lisbeth Mena y Concepción A. Monje, del RoboticsLab de la UC3M.
Frente a los robots industriales rígidos, que suelen necesitar conocer de antemano la geometría exacta de lo que van a coger, la propuesta blanda gana adaptabilidad al contacto. Eso no elimina la necesidad de visión, control y planificación, pero reduce la dependencia de una forma concreta y abre la puerta a manipular objetos frágiles o poco predecibles con mayor margen de seguridad.
Este avance se encuentra todavía en fase de investigación experimental. Los ensayos demuestran que la arquitectura funciona con el conjunto de objetos estudiado, aunque su salto a líneas de producción reales dependerá de factores como la velocidad de ciclo, la repetibilidad, el mantenimiento o la integración con otros sistemas. Si esas condiciones se resuelven sin perder la sencillez mecánica, la manipulación dentro de la garra podría recortar operaciones auxiliares en tareas donde hoy toca soltar, recolocar y volver a agarrar.